 1 / 4
使用 ReBeL 機器人自主採收蘋果


硬體價格:
DOF
9
最大有效負載
2
kg
重複性
0.1
mm
以 igus ReBeL 自主採收水果:效率與永續性
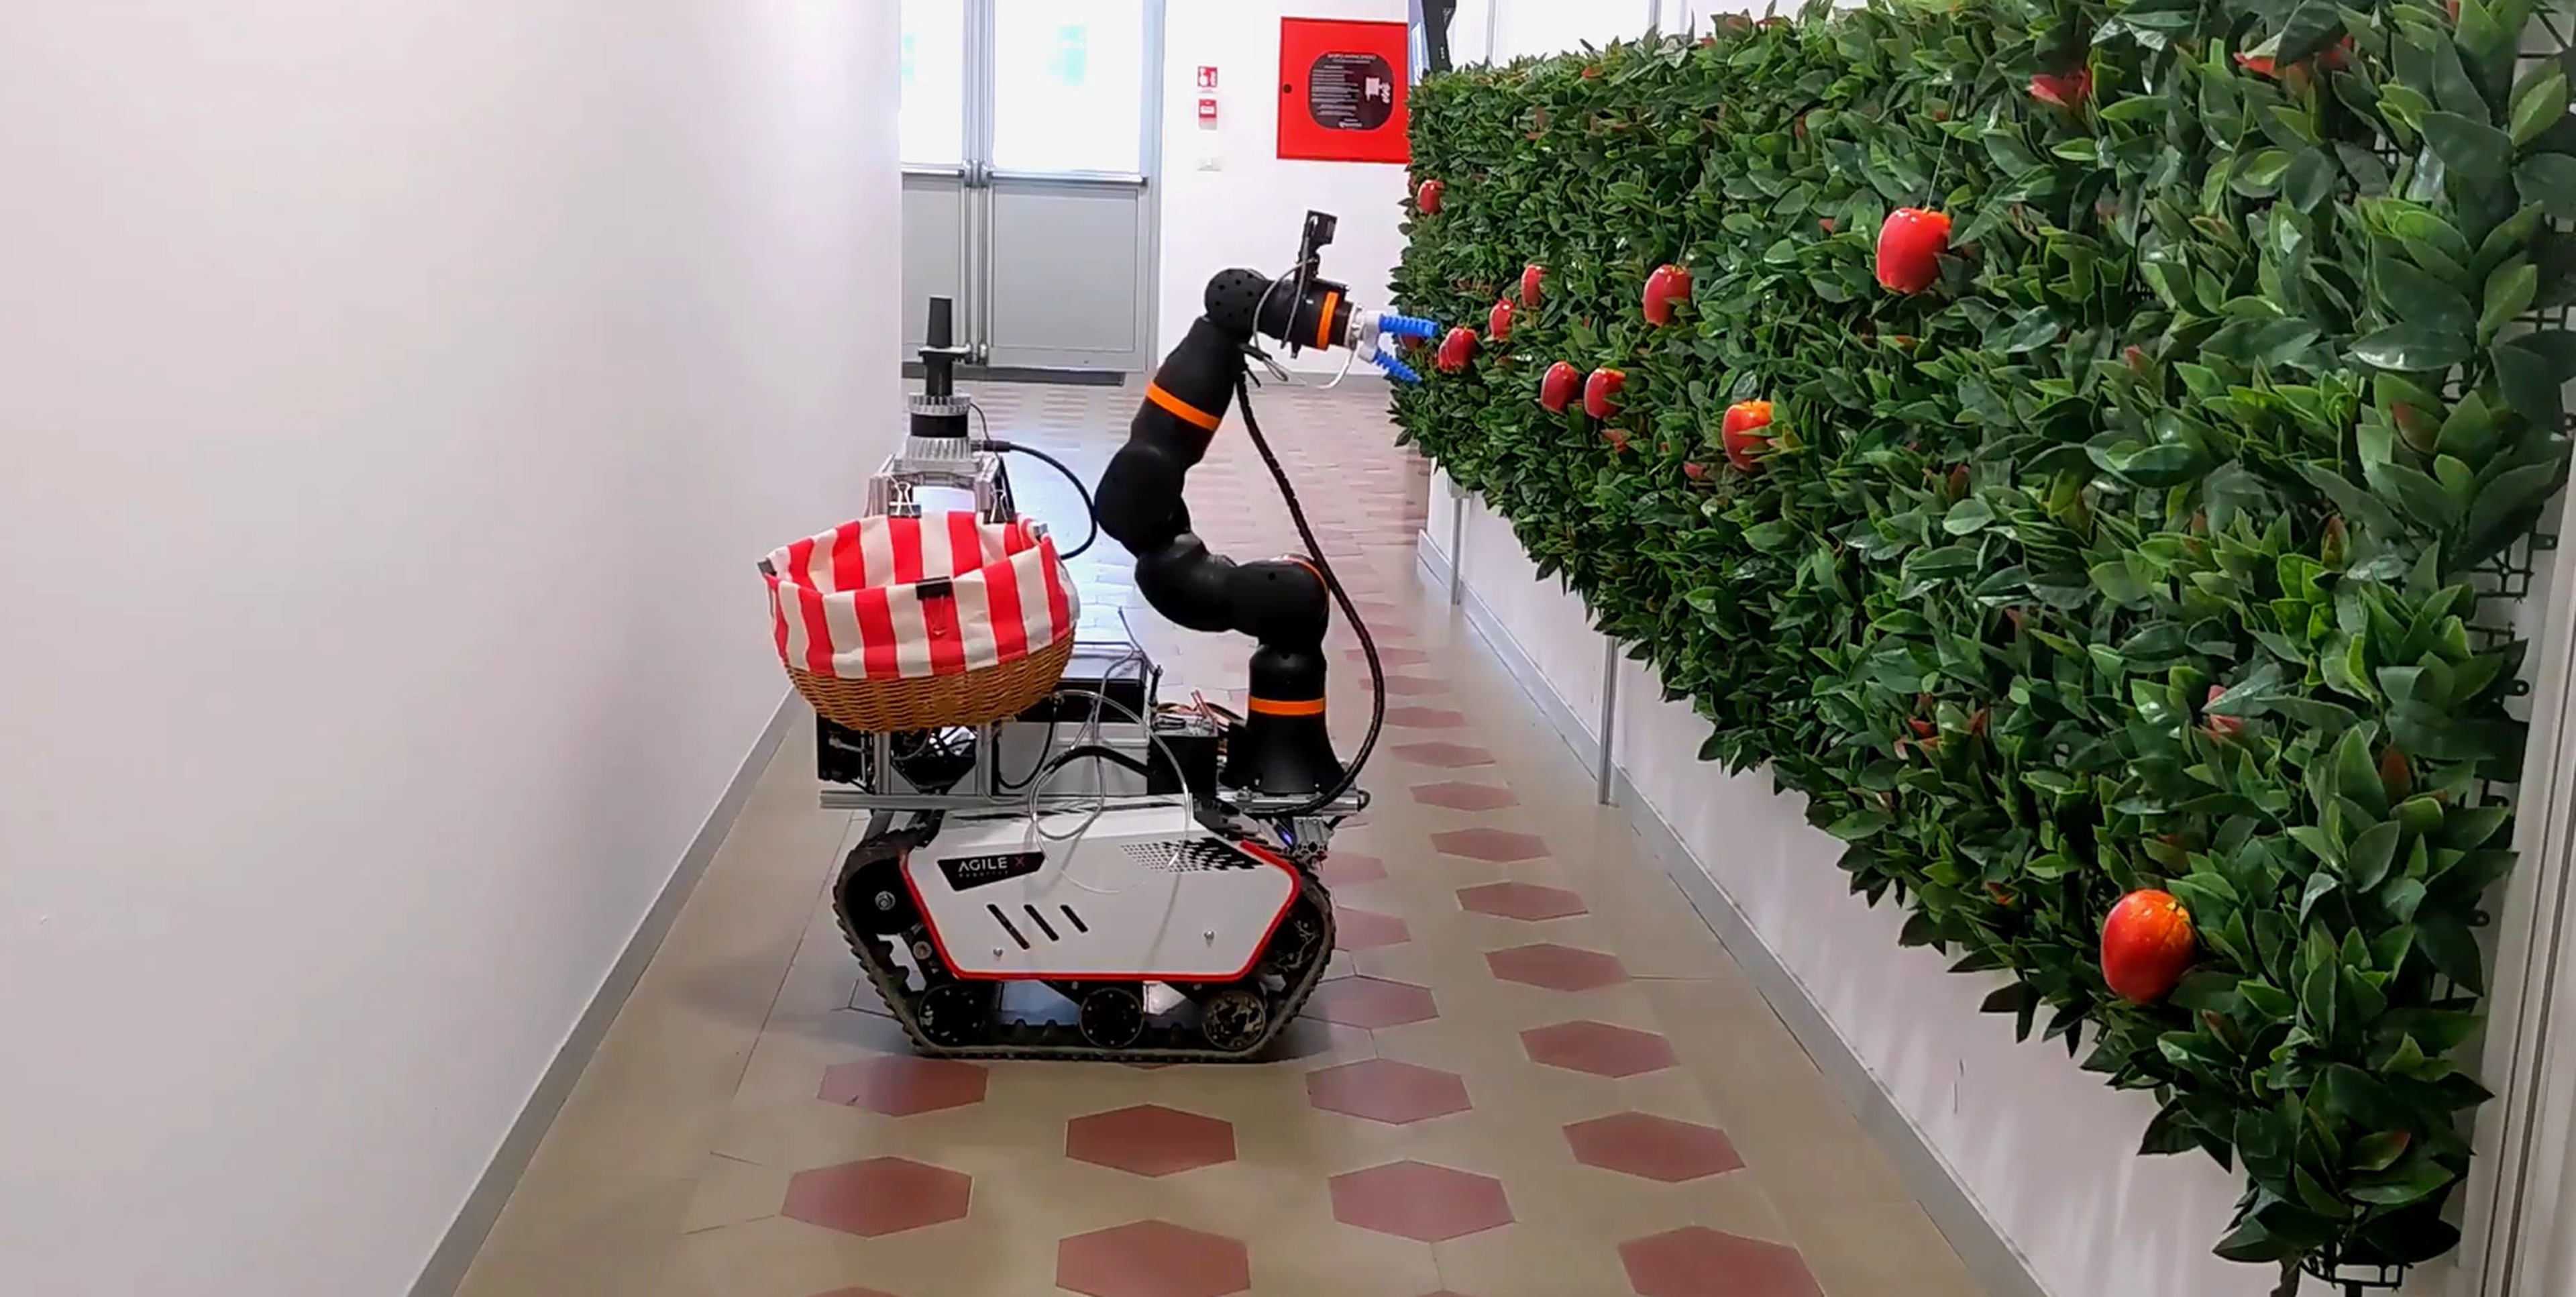
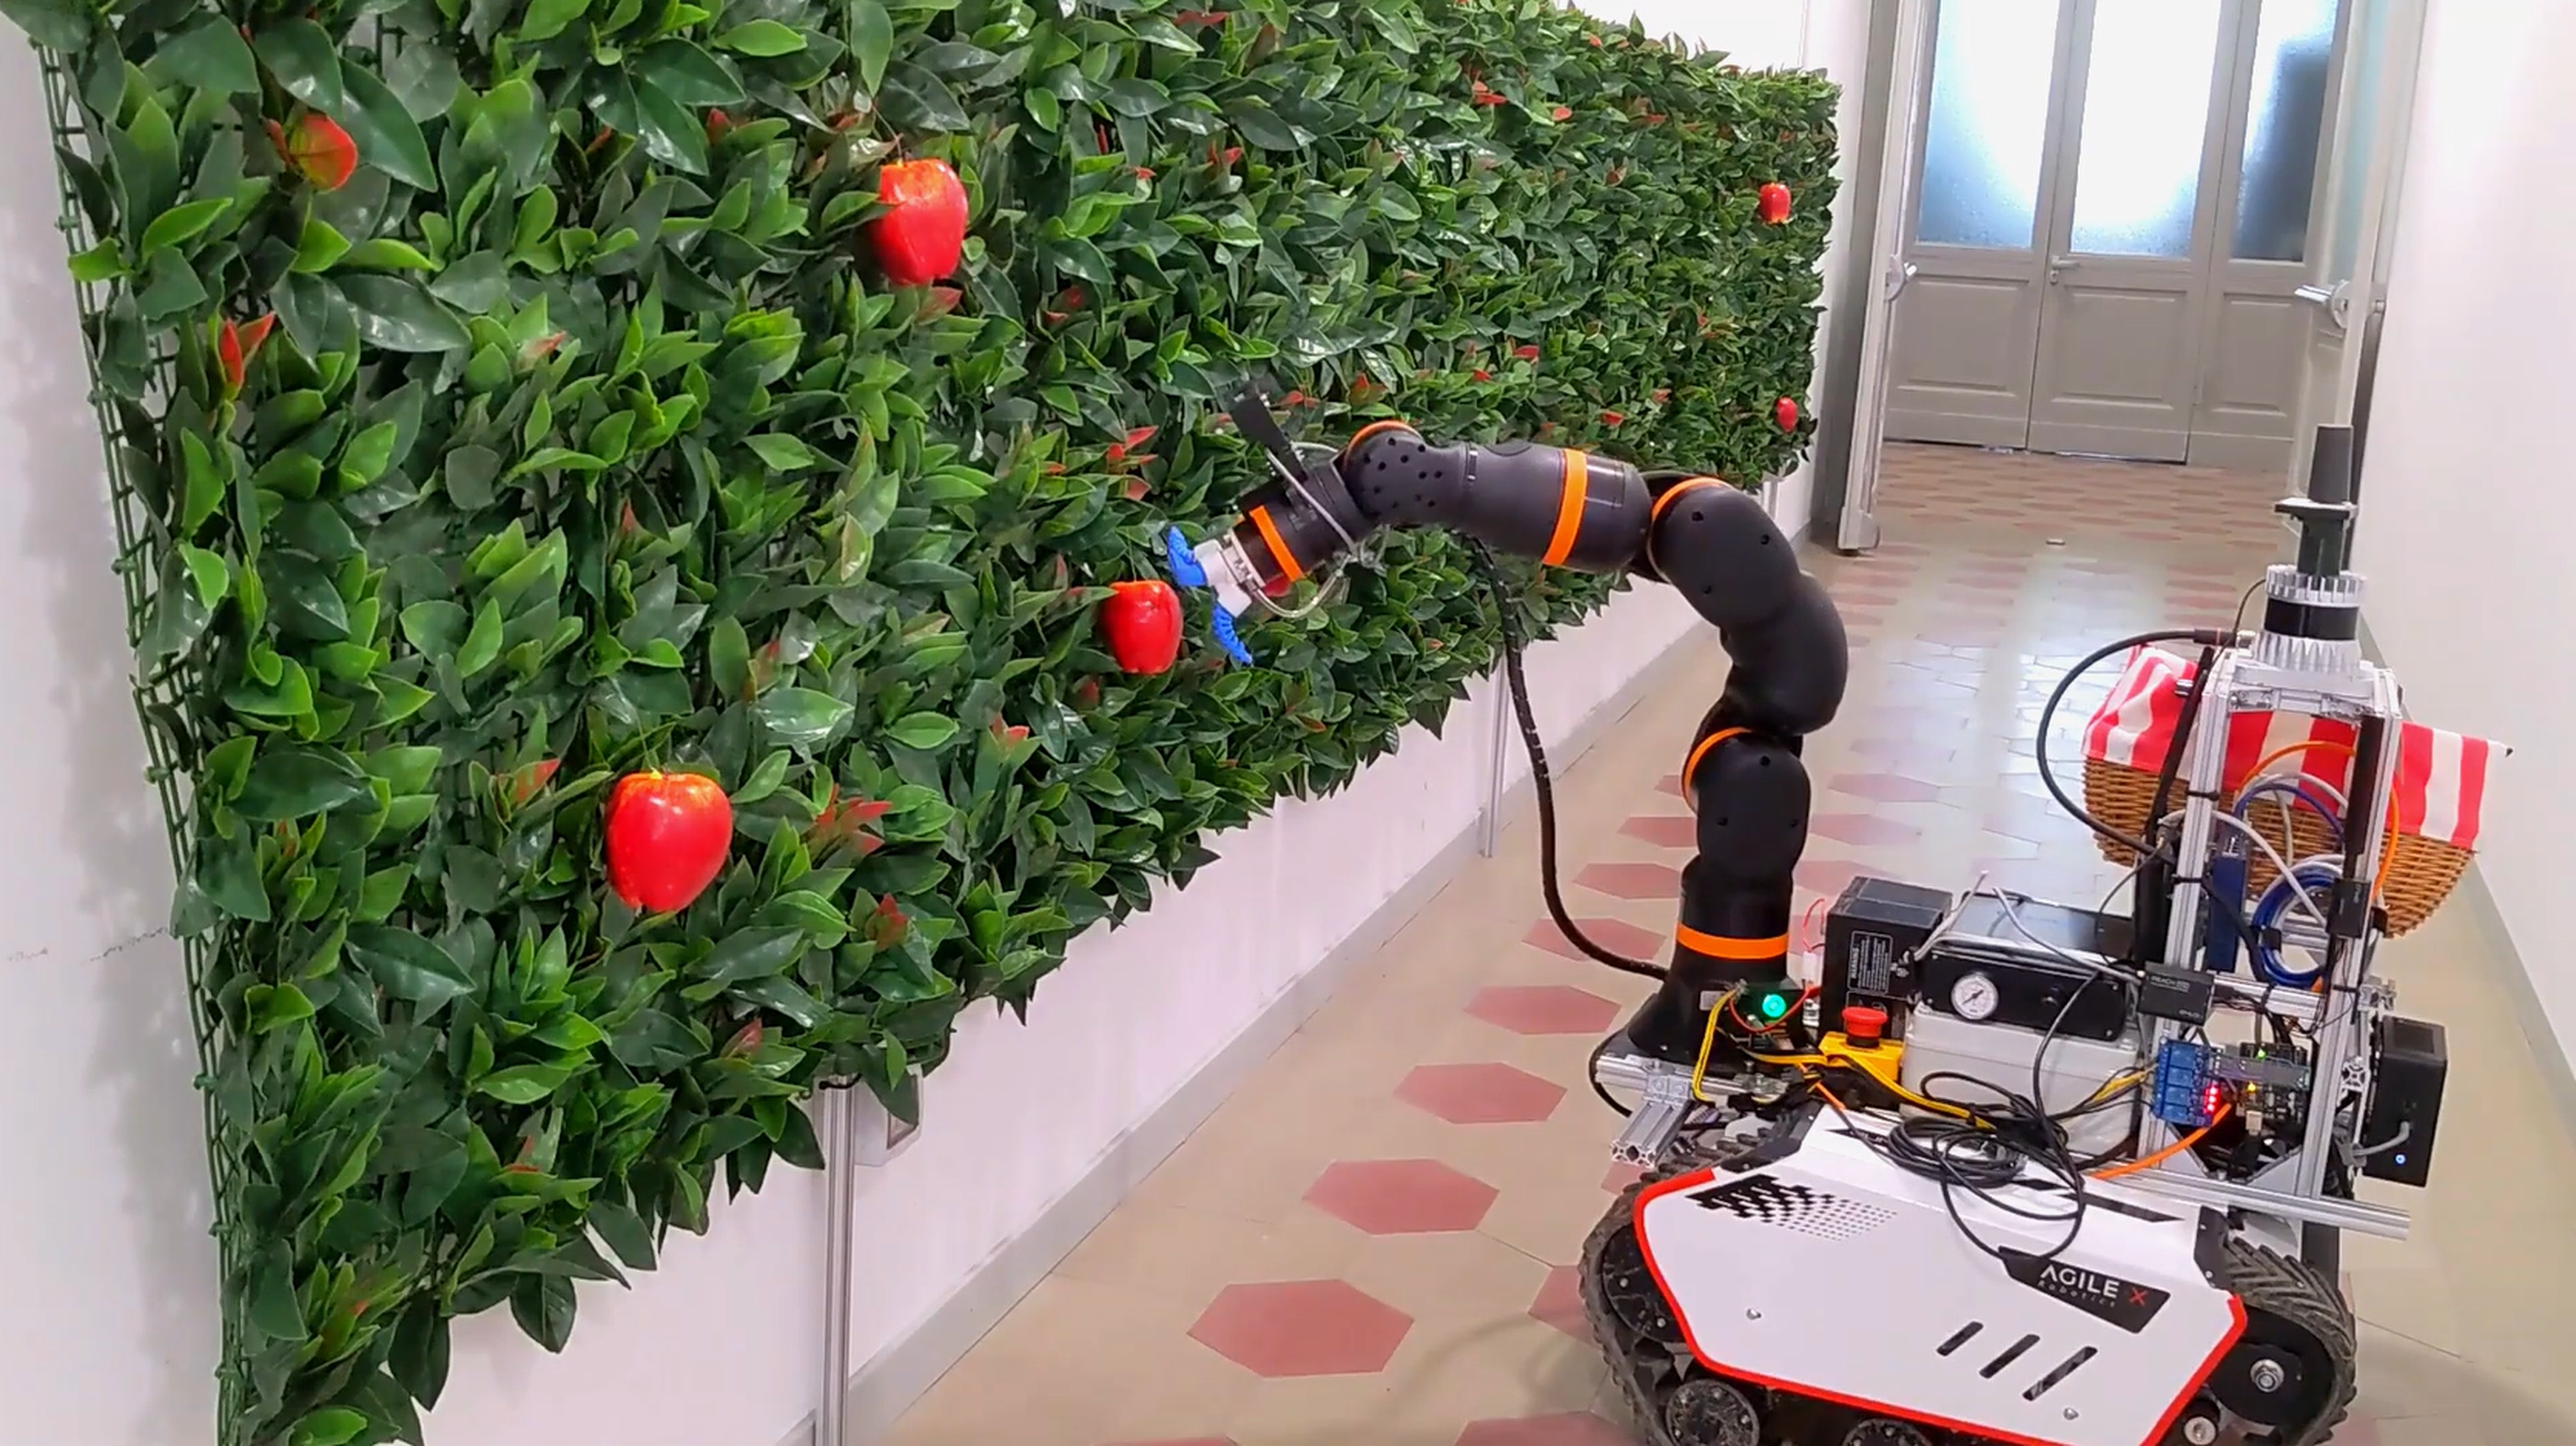
在商業果園中採收成熟果實相當耗費人力與成本,且經常帶來人體工學與品質上的挑戰。這項研究專案提出一套自主水果採收系統,採用搭載 igus ReBeL 6-DOF 機械手臂的移動式機器人平台。該系統專為棚架式蘋果園設計,可沿著果樹列移動,透過立體深度相機辨識成熟的蘋果,並使用軟式氣動夾爪小心採收,將果實損傷降到最低。
這項應用的內容是什麼?
該系統可自動化結構化果園中的水果採收,解決這項工作重複性高且講求時效的問題。系統結合先進感測技術與精準的機器人動作,在無需人力介入的情況下有效率地完成採收。
這套解決方案有哪些優勢?
人力短缺:降低對人力的依賴,同時減少成本。
效率提升:可持續運作,將產量最大化並減少作物損失。
品質保證:採收時不損傷果實,提升整體產品品質。
這款機器人有哪些優勢?
igus ReBeL 6-DOF 機械手臂具備出色的效能:
精準夾取:輕柔處理蘋果,確保優異品質。
不知疲倦的運作:全天候工作,最佳化採收時機。
永續性:降低能源消耗,推動環境友善的農業。
以自動化水果採收推動農業創新
這套自主水果採收系統結合機器人、感測與自動化技術,改變了果園管理的方式。它解決人力短缺問題、提升水果品質並增進效率,為兼顧生產力與工作者福祉的永續、符合成本效益農業做法開闢道路。
3 組件