Dobot ATOM-W | 輪式人形機器人
DOBOT ATOM-Wheeled
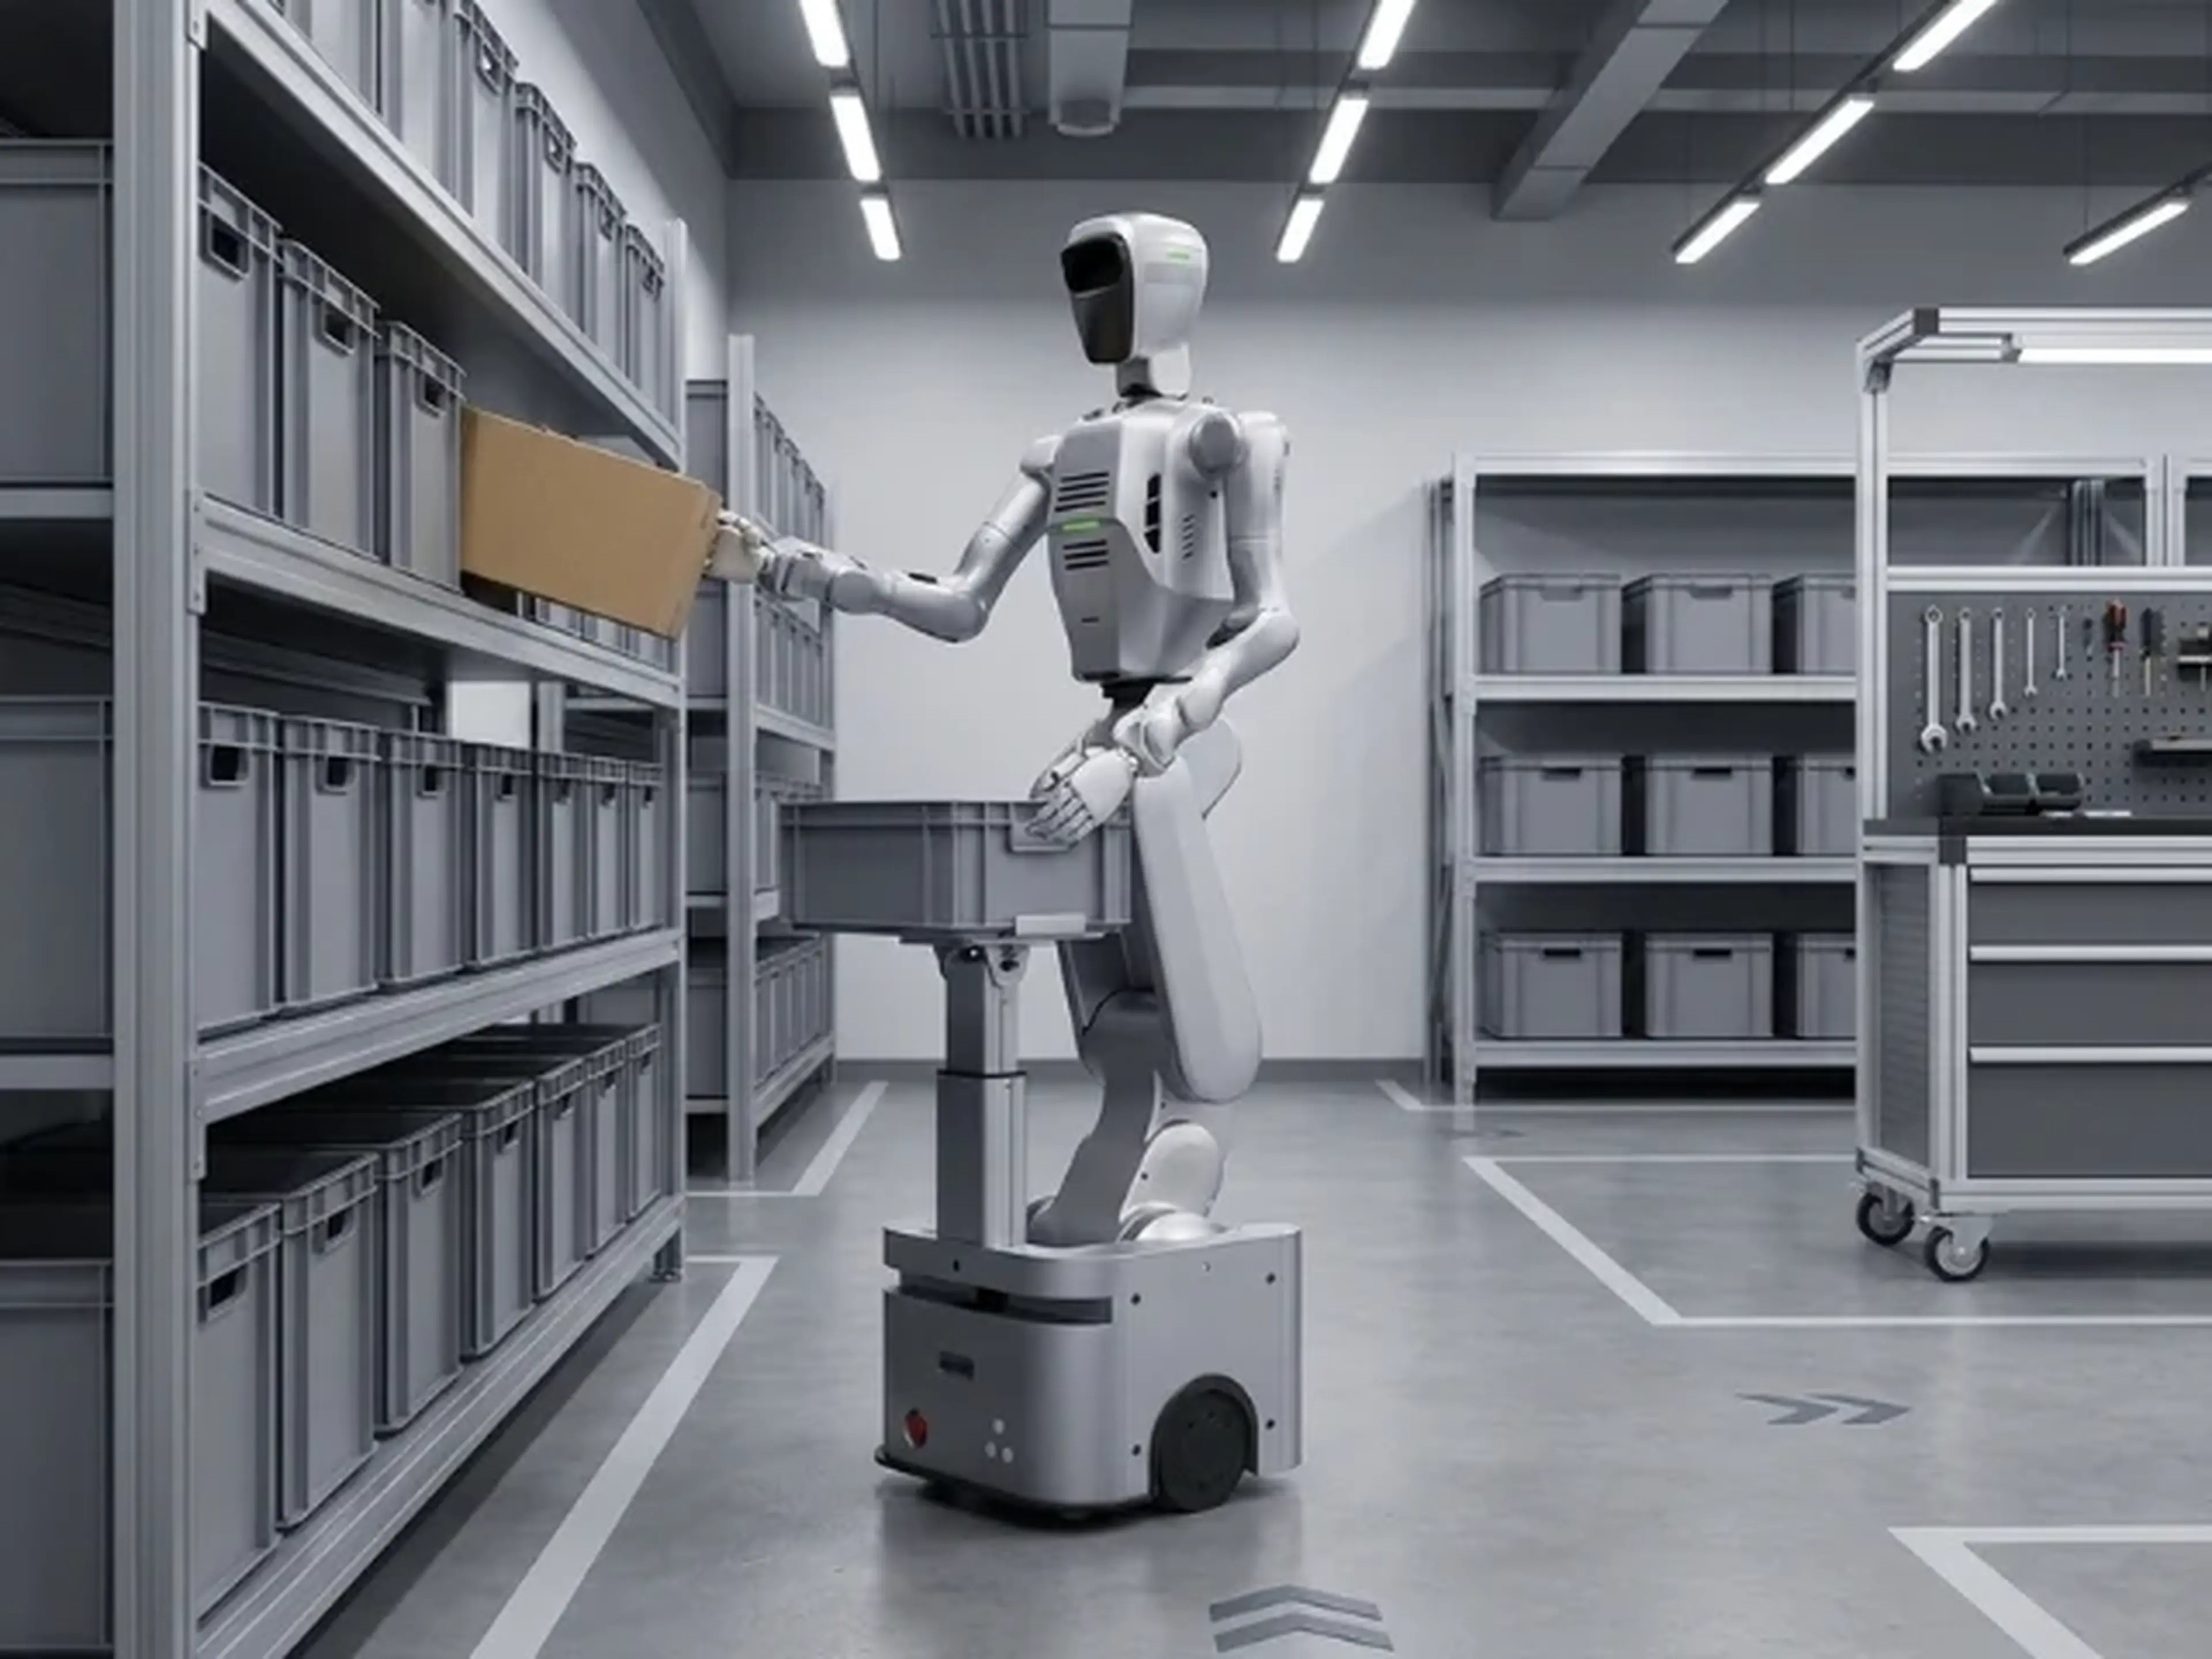
DOBOT ATOM-W 是一款輪式人形機器人平台,專為室內自主導航與精準移動操作而設計。搭載兩支 7 軸機械手臂,工作半徑 600 mm,每支手臂有效負載 3.5 kg,重複性 ±0.05 mm,可在多個工作站執行物料搬運、組裝與機器操作任務。LiDAR 導航、RGB-D 與立體視覺系統,加上強大的機上運算能力,可實現自主作業流程。透過 SDK 支援、ROS 2 相容性以及可取得的 URDF 模型,該平台可靈活整合至研究、實驗室與工業應用中。
亮點
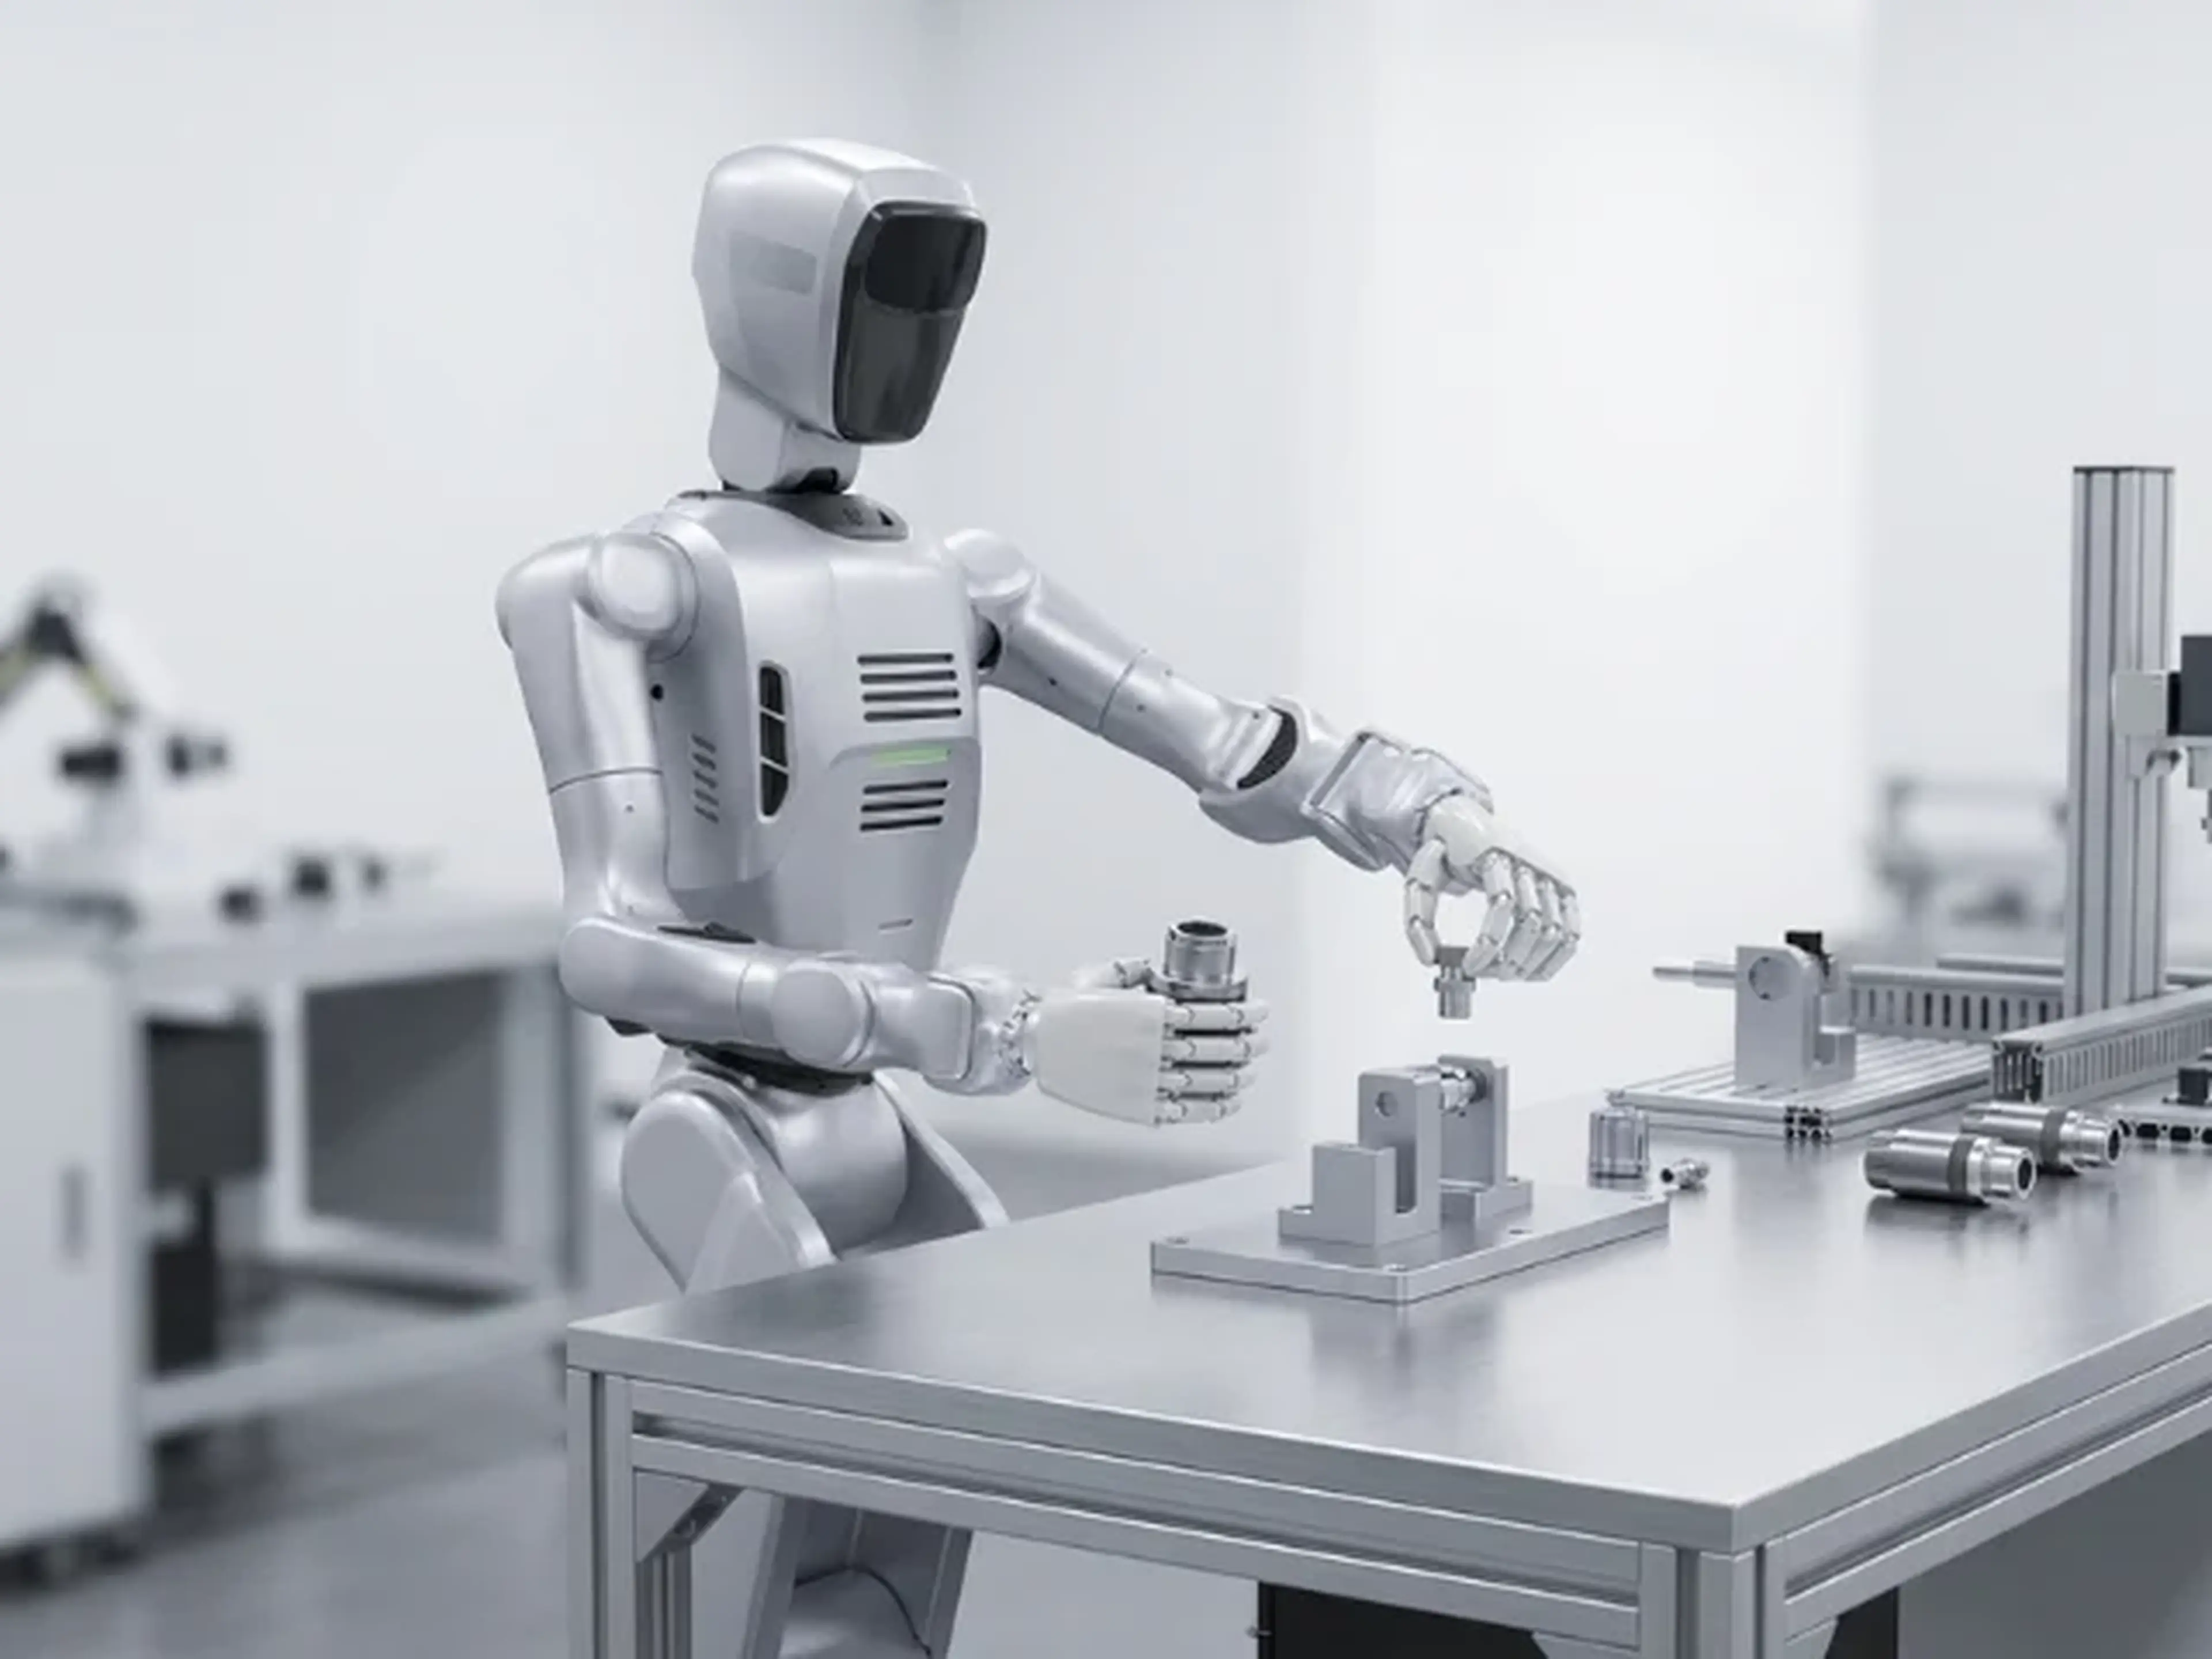
雙 7 軸機械手臂實現移動式精準作業
DOBOT ATOM-W 結合自主移動能力與高精度雙臂機器人的功能。兩支 7 軸機械手臂各具 600 mm 工作半徑,可執行協同物料搬運任務,例如在多個工作站之間拾取、夾持、對位與移轉物件。額定有效負載為每支手臂 3.5 kg,重複性為 ±0.05 mm,平台導航精度為 +-10mm,特別適合同時需要移動彈性與高度可重複操作的應用。腰部的四個自由度進一步擴大工作範圍,而在不搭配選配手部的情況下,總計 20 個自由度可在緊湊的生產環境中提供優異的移動能力。
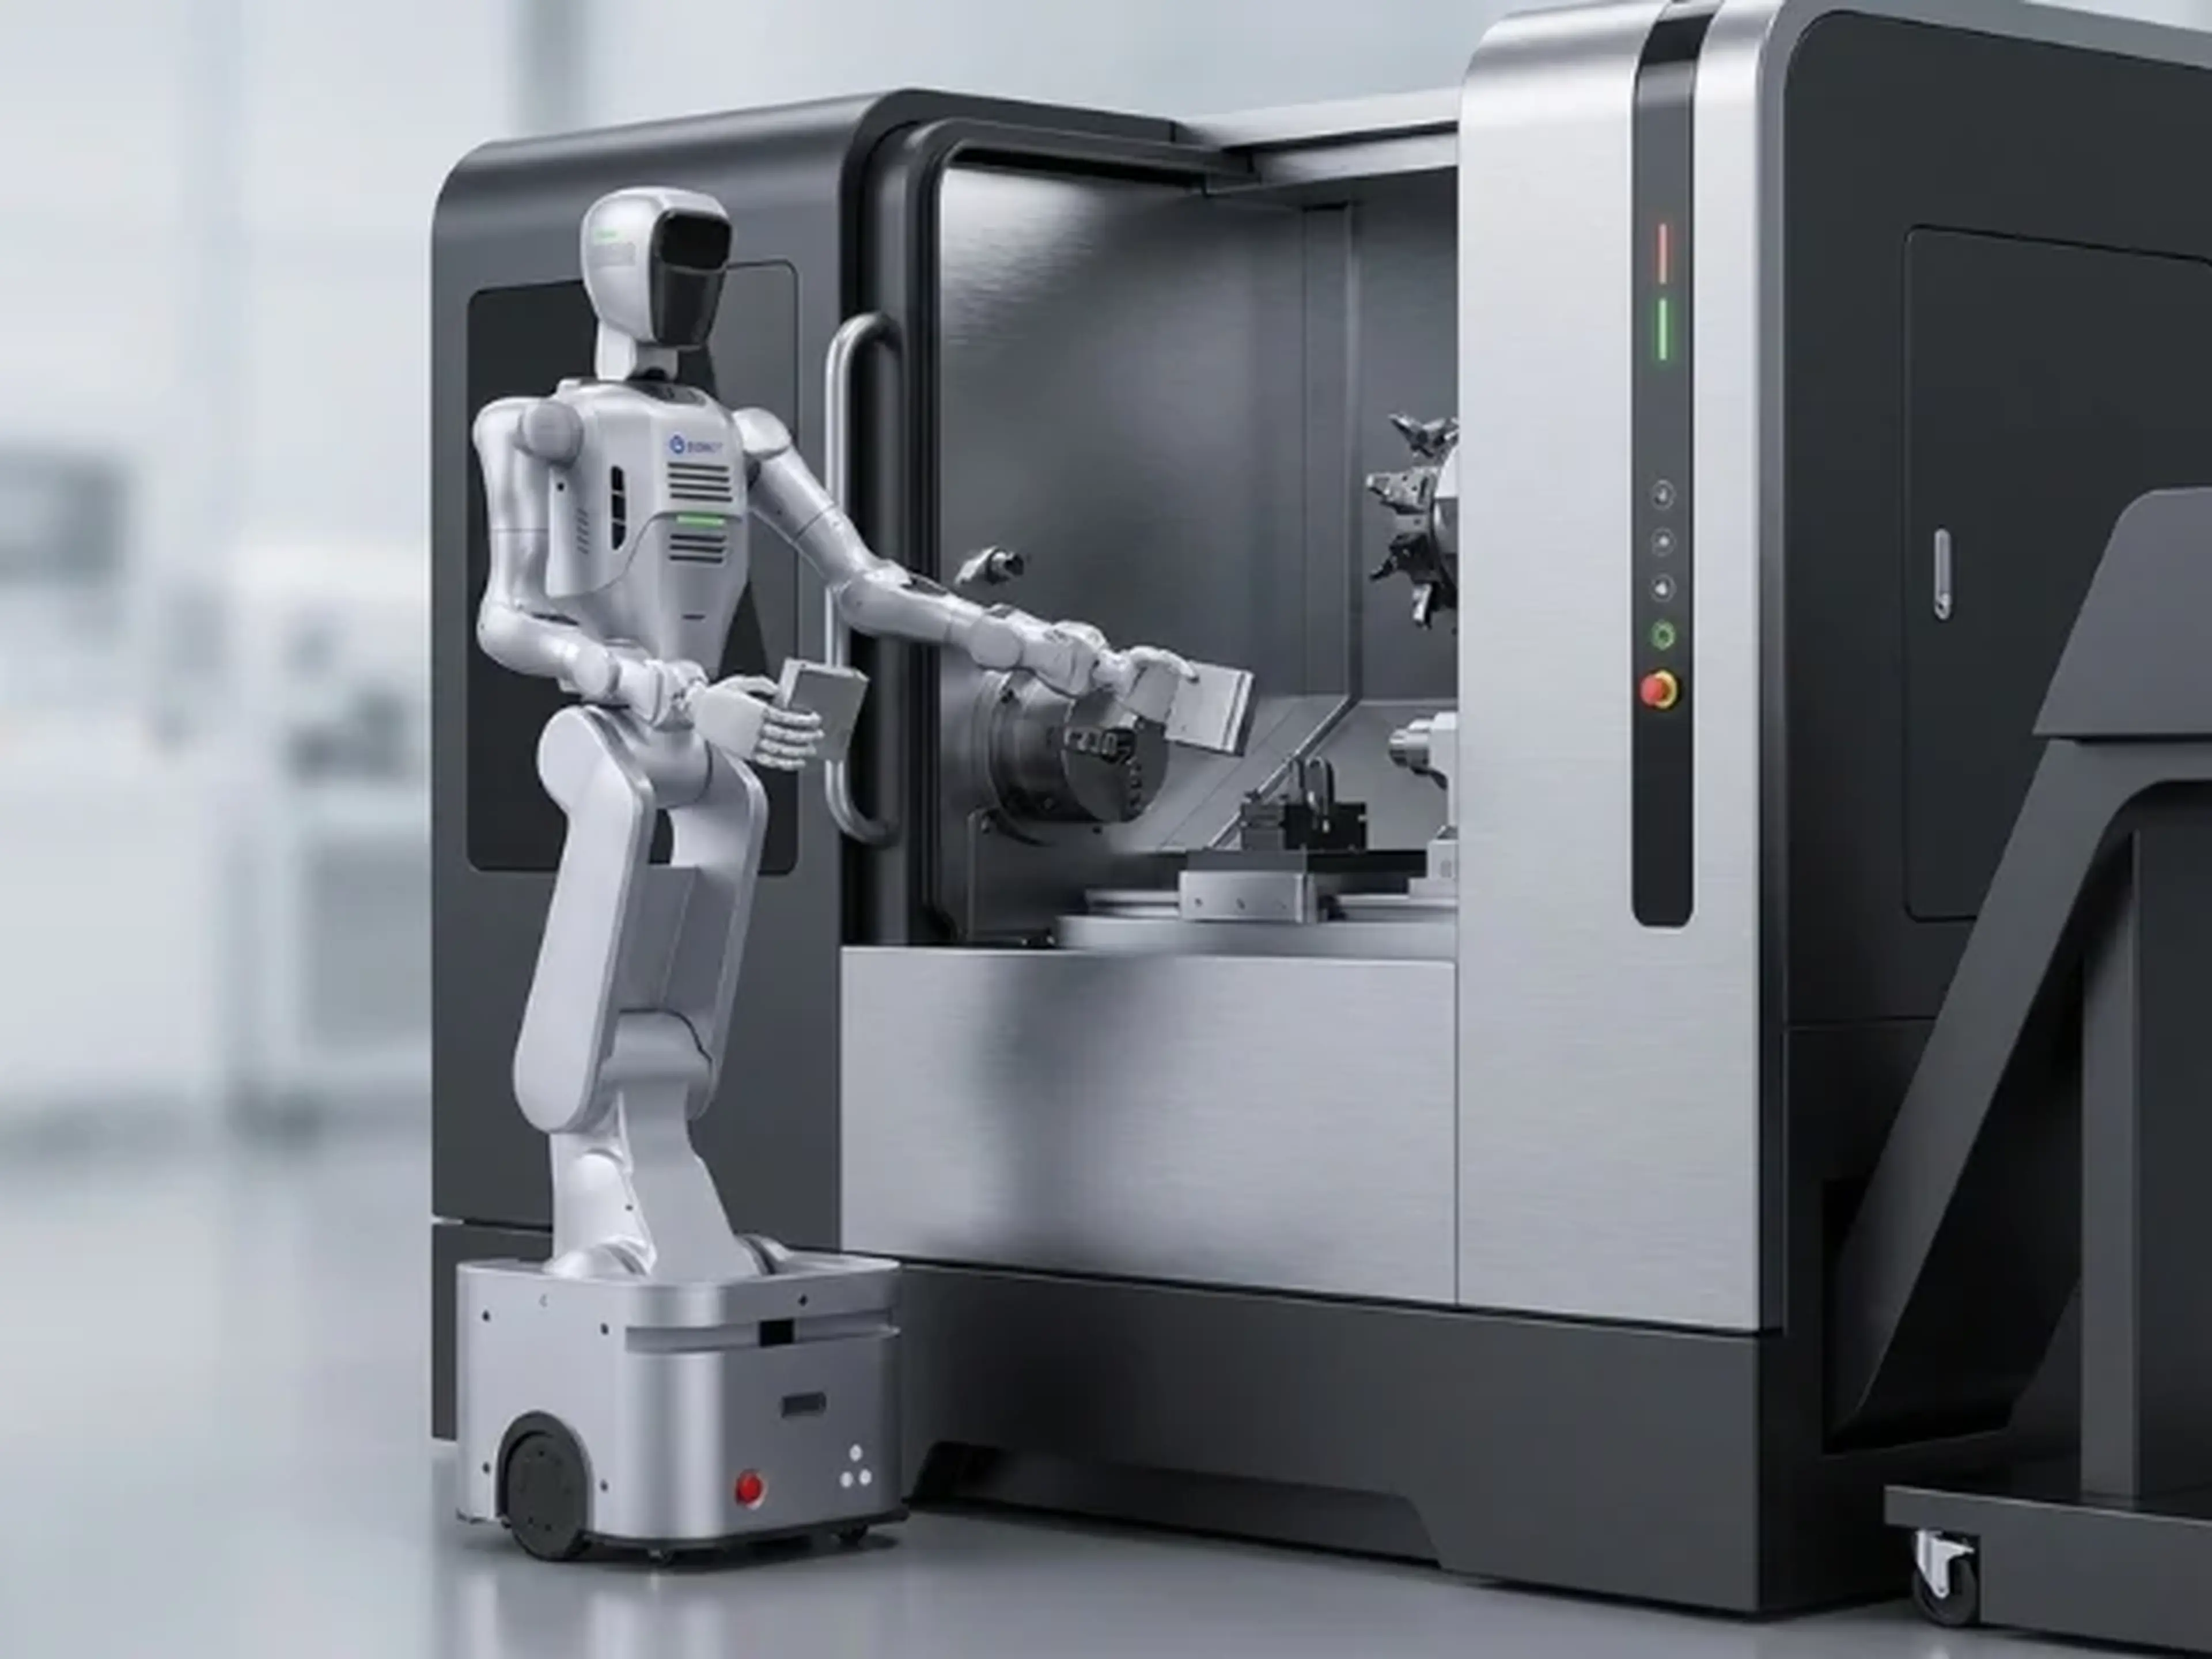
狹窄工作空間中的自主導航
這款輪式平台專為平坦的室內地面作業而設計,結合 LiDAR 導航與先進的視覺感知。深度相機與 HD 立體相機可支援定位、物件偵測與任務執行。根據製造商說明,該機器人可達到 ±10 mm 的導航精度,並能通過最窄僅 500 mm 的空間。如此一來,單一機器人即可在廠區內服務多個工作站,無需依賴固定式輸送系統或物料搬運基礎設施。行進速度最高可達 1.5 m/s,適合製造、實驗室與研究環境中的動態物料流與服務應用。
適合開發與研究的強大 AI 平台
ATOM-W 的核心是一套高效能機上運算系統,採用具備 24 核心與 32 執行緒的 Intel Core i9 處理器。運算平台另搭配 GPU,原廠標示的 FP32 效能為 41.15 TFLOPS。這讓複雜的感知、導航、操作規劃與 AI 推論任務可直接在機器人上處理。平台亦支援現代機器人技術方法,例如 Vision-Language-Action(VLA)模型、機器人學習與示範學習。公開提供的 SDK、ROS 2 與 URDF 資源,讓開發人員與研究人員能有效率地建置、模擬、測試及部署自訂的自動化方案與軟體應用。
靈活整合與可擴充的系統架構
ATOM-W 是為機器人開發與工業自動化所設計的開放平台。透過提供的 SDK、ROS 2 支援與 URDF 資源,系統整合商可將機器人順利整合至自訂的軟體與控制環境。其模組化架構可擴充選配的 6-DoF 靈巧手、額外的深度相機、手腕或腰部感測器,以及力量/力矩感測器,以執行更進階的操作任務。這樣的彈性讓平台能因應各種應用需求,包括研究、實驗室自動化、機器上下料與物料搬運。對企業與大學而言,這提供了一套可擴充的機器人平台,能隨著專案需求與應用複雜度一同演進。
使用 RBTX 建置的低成本解決方案
與我們的專家預訂免費視訊通話