Dobot Rover X1 Explorer Industrial | 機器狗
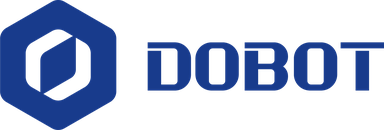
Dobot Rover X1 Explorer
Dobot Rover X1 Explorer 是一款搭載 AI 的四足巡檢與開發機器人,專為嚴苛環境設計。其輪足混合驅動系統可達到最高 3 m/s 的速度,能跨越最高 16 cm 的障礙物,並可爬升最高 35° 的坡度。
前後攝影機配備 RGB-D 深度感測器,可提供精確的環境數據,用於自主避障、視覺人物追蹤與語音互動。Rover X1 具備最高 3 小時的電池續航力、3 到 7 kg 的有效負載、內建 SDK,並支援 LiDAR 或紅外線攝影機等擴充配件,非常適合巡檢、資料收集、研究與自主機器人應用。
亮點
Rover X1 Explorer 與 Rover X1 的差異
Rover X1 Explorer 是 Rover X1 中偏向開發與應用導向的版本。標準版 X1 主要定位為消費型機器人,用於日常使用、跟隨模式、搬運小型負載、內容創作與居家巡邏;Explorer 則將重點擴展至研究、教育、巡檢與二次開發。它配備前後 RGB 攝影機並具備深度感測功能,內建避障、視覺跟隨與語音互動等 AI 功能,以及一套統一的 SDK,可用於高階任務與低階即時控制。此外搭載 8,000 mAh 電池,可提供最高 3 小時的運作時間、3 到 7 kg 的有效負載,並可選配 LiDAR 或紅外線攝影機等擴充項目。
Dobot Rover X1 Explorer 的程式設計、控制系統與技術特點
Rover X1 Explorer 是專為開發者、研究團隊與教育機構設計的開放式機器人平台。統一的 SDK 可將導航、任務邏輯與動作序列等高階功能與即時控制、速度、狀態與運動行為的低階存取結合。它支援 C++ 與 Python SDK、攝影機 SDK,以及 Isaac Gym 等模擬環境。機器人可透過 Wi-Fi 以 App 控制、使用藍牙控制器,未來還可透過 OTA 升級進行 4G 遠端控制。技術方面,它具備 1080p 前後攝影機、深度感測器、AI 輔助路徑規劃、避障、跟隨模式、語音互動,最高速度 3 m/s,爬坡能力 30 至 35°。
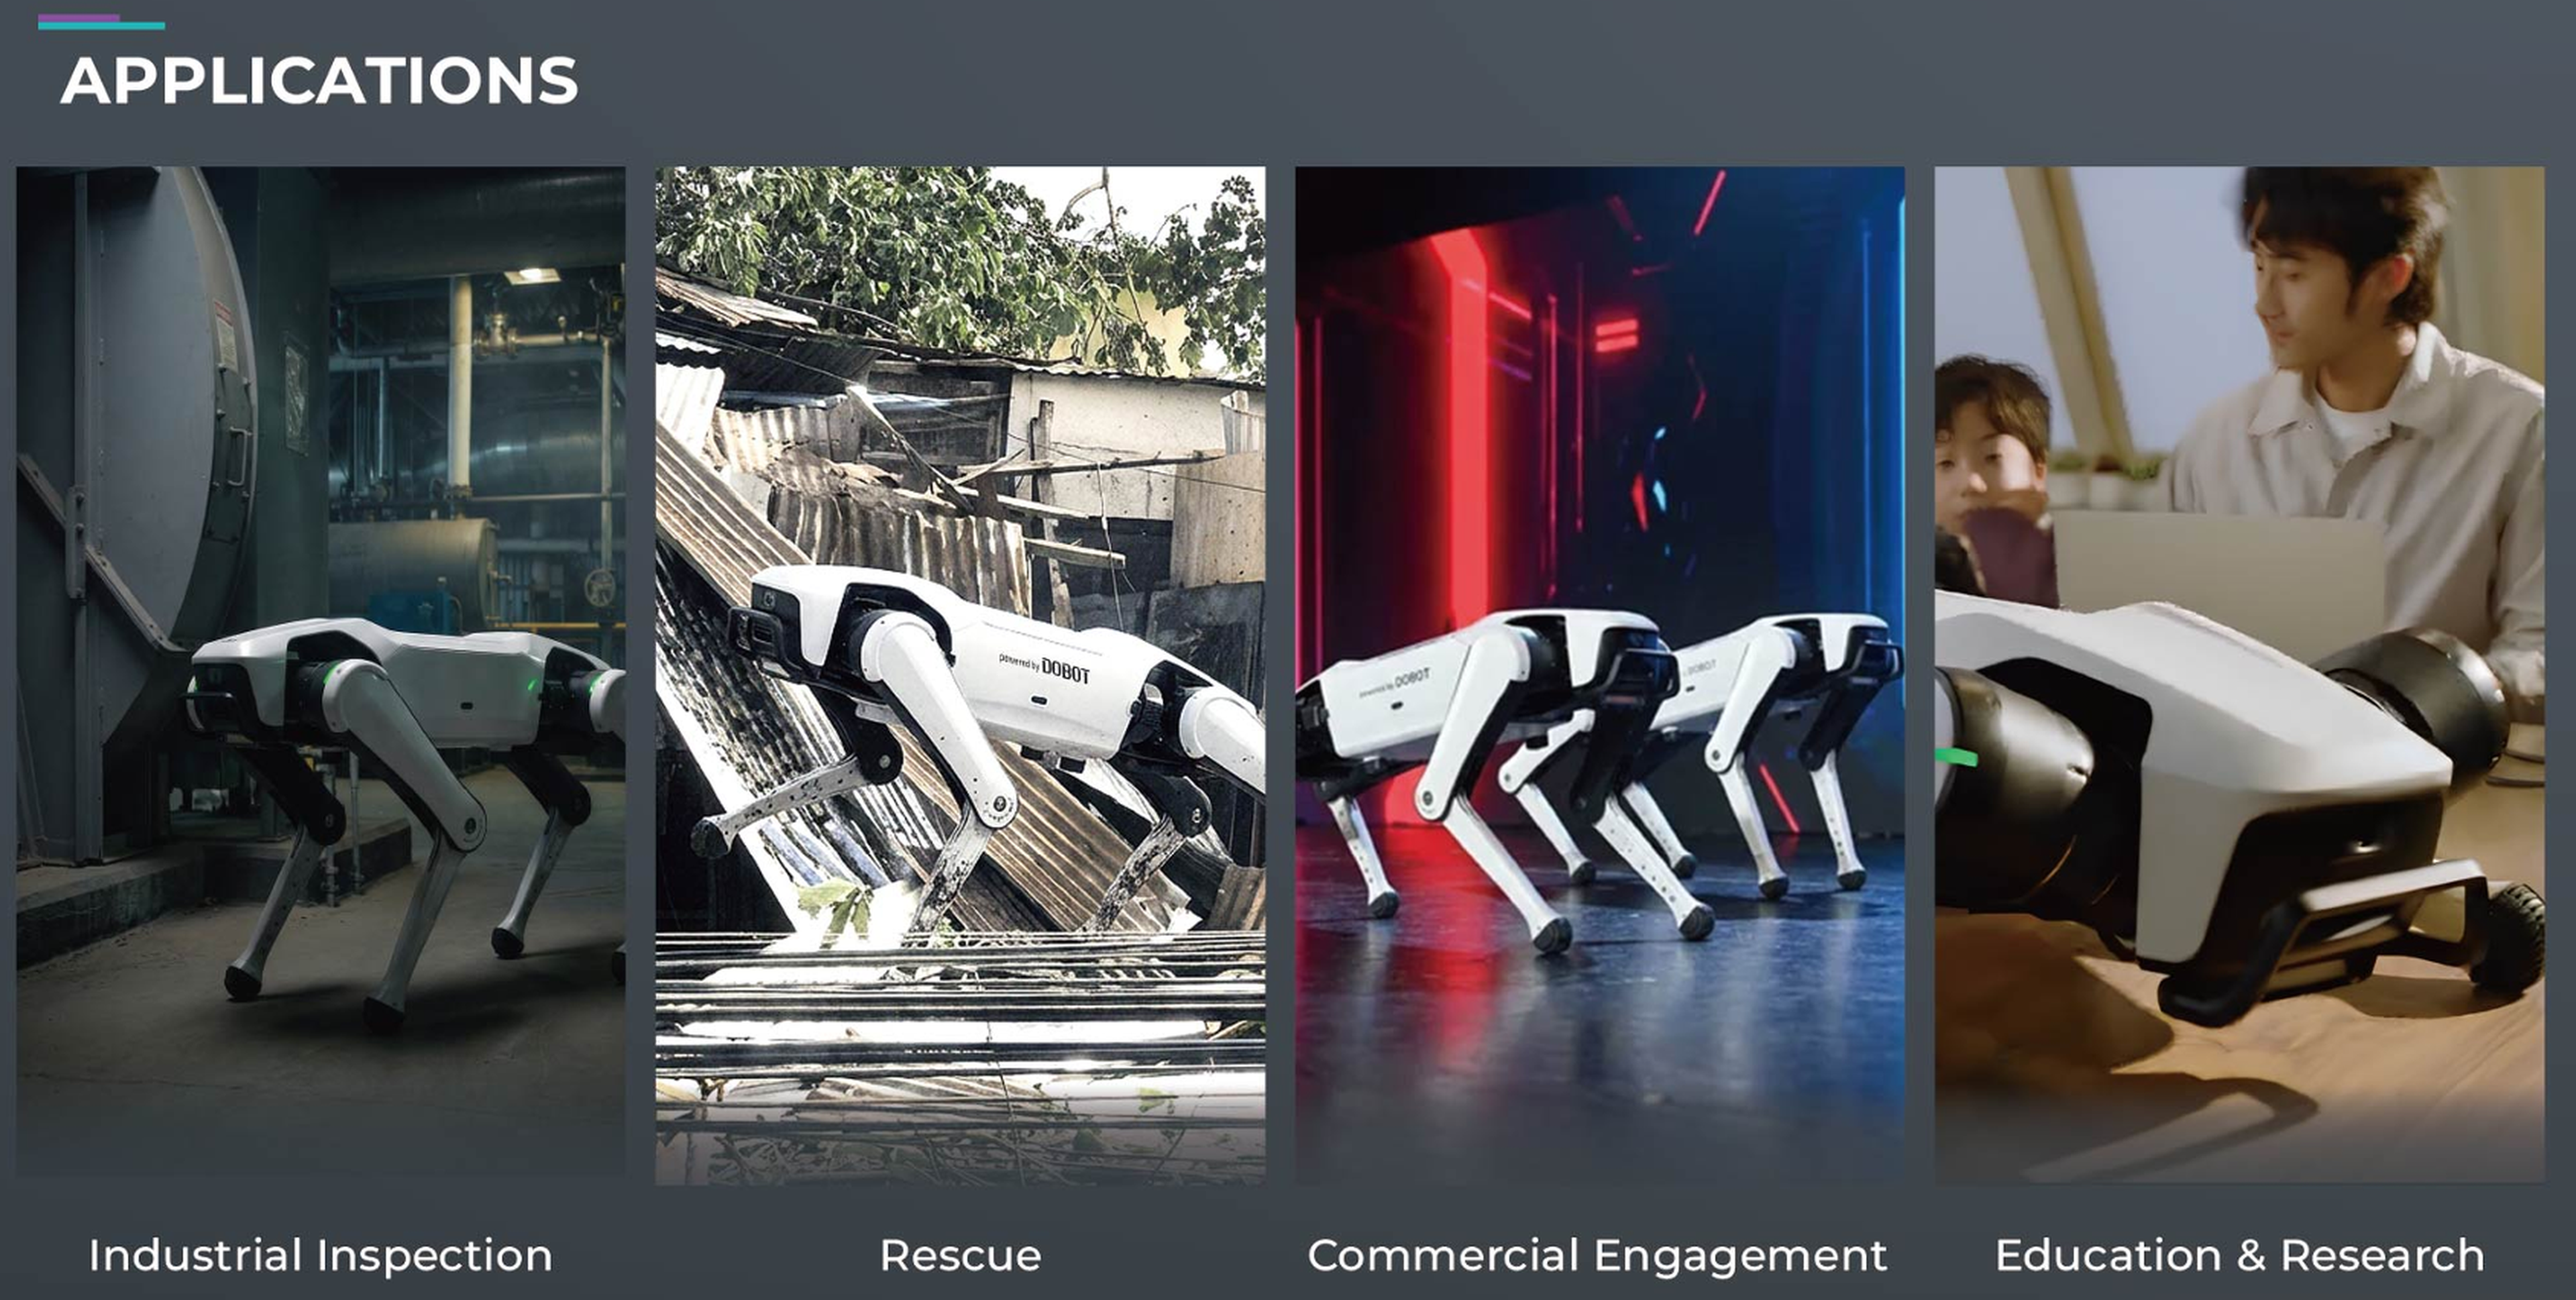
Dobot Rover X1 Explorer 的可能應用與目標客群
Rover X1 Explorer 非常適合不僅想展示移動式機器人,還想實際應用、測試或進一步開發的使用者。在工業領域,它可在難以進入或高風險的區域執行巡檢、資料收集與環境監控。在教育與研究方面,它是AI、SLAM、運動控制、感測器融合與自主導航的實用平台。它也適用於救援場景、校園巡邏、導覽、原型開發、機器人實驗室與內容創作。Rover X1 Explorer 專為大學、研究機構、系統整合商、開發團隊、工業使用者,以及尋求精巧且可擴充的四足平台的企業所設計。
使用 RBTX 建置的低成本解決方案
與我們的專家預訂免費視訊通話